机加工车间里,数控机床上下料重复枯燥,还常与切削液、金属粉尘和油污相伴。近年来不少工厂想用机器人替代作业,但传统工业机器人要靠专业工程师编程调试,一台耗时数天,产品一旦换型还得重新编程、停产数日,导致机器人进车间面临多重困难。
而在江苏常州,一家名为库曼智能装备有限公司(简称“库曼智能”)的机器人公司解决了这一难题。公司主打产品“操机仔”工作站搭载自主研发的机器人智能组态操作系统COMAN OS,它把运动控制、视觉识别、力控和轨迹规划等复杂技术全部封装在底层,工人不用写一行代码,在全中文界面勾选工艺参数,几分钟就能让机器人接手上料工作。目前,该机器人工作站已交付300余台、累计运行超10万小时,服务百余家客户、覆盖数十个区县。近日,库曼智能创始人、总经理袁兴隆围绕机器人产业路线之争、“科技+场景”战略布局、机器人与智能制造在机加工场景的深度融合等话题,向记者讲述了“机器人进车间”的可行路径。
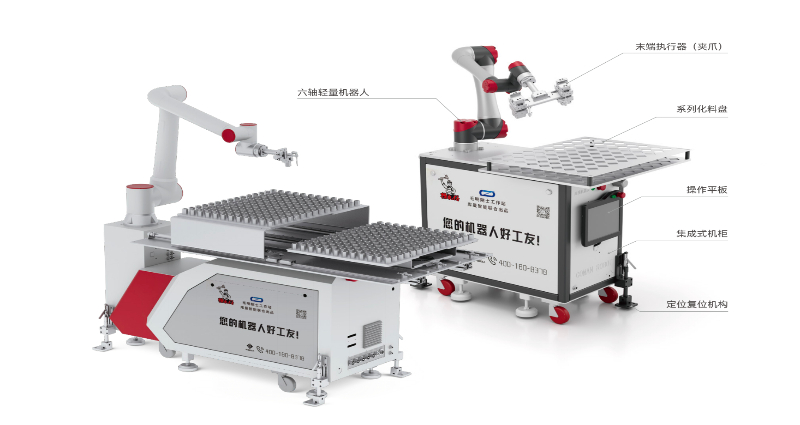
图为机器人工作站。(受访企业供图)
从专业设备到日常工具 破解工业机器人“用不起、不会用”难题
“库曼智能是完全从产线里摔打出来的企业,最早一批设备已稳定运行三年。”袁兴隆说,这个赛道不缺演示样机,缺的是能算账、能复制、老师傅敢用的确定性产品。短短几年时间,公司机器人工作站已落地汽车零部件、3C、医疗器械、航天等十余个细分行业。
袁兴隆认为,当前大量存量机床的机器人渗透率并不高,渗透率的瓶颈从来不在本体制造,而在“用不起、不会用”。“库曼智能这四年只专注做一件事:把机器人从工程师的专业设备,变成普通工人的日常工具。”
机器人进工厂,此前两条主流技术路线都有坎。第一条技术路线是传统示教编程,相当于工程师手把手“教”一遍机器人、再把动作写成程序,需要专业的代码编程能力,部署需驻场数日,换型就要重来,多数中小企业迈不过“用不起、不会用、留不住工程师”的门槛。另外一条技术路线是具身智能,目标是让机器人像人一样靠海量数据反复训练、自己“学会”干活,但其在陌生环境里独立处理绝大多数任务,业内普遍认为仍需数年,因为具身智能机器人训练成本高、车间油污/粉尘侵蚀与老师傅的临场经验短期难以被AI复制等问题仍存。用袁兴隆的话说,机器人进车间还横亘着三道坎——高度定制推高部署成本、能力限制带来场景迁移难题、稳定性差增加运维负担。
“演示再漂亮,进不了产线、算不过账,就没有生命力;先活下来、先落下去,比什么都重要。”在袁兴隆看来,既然机器人短期内学不会像人一样全能,就不必强求它从头“学”。他给出的答案是第三条技术路线——“人工决策+简易示教”:不追求机器人全能,而是各司其职,现场员工负责拿主意,把老师傅的判断和手感留在环节里;机器人经简单示教负责执行,工人不用写一行代码,像操作智能手机一样选择工艺流程和参数,几分钟即可完成作业组态,产品换型时间从3天压缩到15分钟以内,让机器人实实在在变为工人手中的日常工具。
从“不出错”到“越用越聪明” 让机器人走进每一座工厂
据介绍,让机器人变为普通工人的日常工具,靠的是库曼智能自主研发的机器人智能组态操作系统COMAN OS。它把运动控制、视觉识别、力控和轨迹规划这些复杂技术全部封装在底层,工人面对的是全中文的“搭积木”界面(组态界面)。
“打个比方,它的角色类似电脑时代的Windows、手机时代的Android——机器人行业也需要一个让普通人使用便捷的操作系统。”袁兴隆解释称。操作系统的使用难度每降低一个层级,其设备的普及率就会上升一个层级。
这套系统自下而上分四层,各管一件事。硬件适配层解决“接得上”,机器人、视觉相机、传感器、机床像插U盘一样即插即用,不绑定任何一家本体厂商;确定性控制层解决“不出错”,把各项动作封装为标准工艺包,轨迹规划效率较传统示教提升30倍,精密项目可实现0.03毫米孔位定位精度且拥有最高权限,AI指令不可逾越安全边界;工艺组态层解决工人“都会用”,上下料、清洗、码垛等工序被抽象为可视化模块,勾选参数即可一键部署;智能协同与数据层解决“越用越聪明”,给出参数推荐、异常预警,300余台在役机器人如同“数据泵”,数采改造后数据采集率将从不足15%提升至95%以上。
为支撑这套操作系统的自主研发与持续迭代,库曼智能已与江苏智能无人装备创新中心共建机器人智能组态操作系统研发中心。研发中心由中国科学院院士毛明领衔的院士团队与库曼智能联合组建,把前沿算法研究能力与一线产线经验拧在一起,重点攻克工业机器人“易组态、易使用”这一规模化普及的关键关口,推动操作系统性能跃升与产业化应用。
库曼英文名COMAN,取“人机协同”之意。“我们想创造这样一个工厂——一个工人带着若干台机器人,负责一个厂区的生产,人效成倍提升。”袁兴隆说,机器人应当优先部署在苦、累、脏、险等岗位,把人解放出来去从事更有意义的工作。“人机协同不是机器替代人,而是让人专注判断决策,让机器承担重复、危险与高精度的执行。”
“从机器人板块来说,未来我们会推动产品矩阵从CNC上下料工作站延伸至多工艺数字工人。”袁兴隆的视野,是整条机加工柔性生产线,工厂大脑,多机协同调度、产线集群都在库曼智能的研发清单上。公司自身也从单站自动化设备商,转向“设备-数据-智能决策—数据资产”的智能制造平台。“在整个机加工柔性生产领域,我们希望成为机器人智能组态操作系统的定义者。”
近日,库曼智能正在谋划产业重组。为了引入高素质研发团队,合资成立新的智能装备公司并作为产业整合主体,形成“技术-资本”的产业格局——整合产业资本、返投技术与产品,库曼则专注把产品和交付做扎实。
“我们选择产业整合这条路,不是选择一笔简单的财务投资,而是选择把‘科技’与‘场景’真正打通——让机器人走进每一座工厂。”袁兴隆表示,重组之后,对库曼智能的赋能从三个维度展开:在战略上,推动公司从单站自动化设备商转向“设备-数据-智能决策—数据资产”的智能制造平台;在产品上,一方面推动产品矩阵从CNC上下料工作站延伸至多工艺数字工人,另一方面推动产品形态向具身智能进化;在研发上,在资金、人才和资源上给予更多支持。